Робот-сварщик DIDEN 3.0 на верфях Samsung: вертикальное передвижение и 3D-навигация
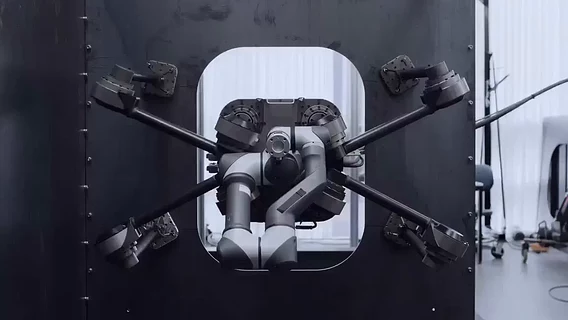
Южнокорейская робототехническая компания DIDEN Robotics заключила соглашение с промышленным гигантом Samsung Heavy Industries на поставку специализированных шагающих платформ. Модель DIDEN 3.0 предназначена для выполнения технологических операций на стальных вертикальных поверхностях и потолочных перекрытиях судов. Ввод устройств в производственную эксплуатацию намечен на вторую половину 2027 года.
Платформа оборудована магнитными захватами на конечностях и адаптирована для маневрирования в замкнутых отсеках, межбортовых пространствах и узких технологических лазах.
Полевые испытания и функционал DIDEN 3.0
В рамках предконтрактного тестирования на действующих объектах верфи робот продемонстрировал способность преодолевать сложные стальные конструкции и выполнять точные инженерные задачи:
             ТЕХНИЧЕСКИЙ ПРОФИЛЬ РОБОТИЗИРОВАННОЙ ПЛАТФОРМЫ
  ┌───────────────────────────────────────────────────────────┐
  │ Сцепление:   Магнитные опоры для вертикальных стенок      │
  ├───────────────────────────────────────────────────────────┤
  │ Операции:    Автоматическая сварка, окраска, дефектоскопия│
  ├───────────────────────────────────────────────────────────┤
  │ Кинематика:  Суставы аналога человеческих локтей/коленей  │
  ├───────────────────────────────────────────────────────────┤
  │ Навигация:   4-камерное 3D-картирование и симуляции       │
  └───────────────────────────────────────────────────────────┘
Разработчики дорабатывают алгоритмы гибкости шарниров, чтобы обеспечивать беспрепятственное прохождение через узкие монтажные люки судов.
Экспансия в корейском судостроении и R&D-перспективы
DIDEN Robotics формирует экосистему отраслевой автоматизации, параллельно сотрудничая с ключевыми игроками рынка — HD Hyundai Samho, Hanwha Ocean и HD Korea Shipbuilding & Offshore Engineering:
| Проект / Направление | Задачи и целевые показатели |
| Гуманоид DIDEN Walker | Разработка двухногого прототипа с манипулятором для дуговой сварки (финализация в IV квартале). |
| Симуляция DIDEN World | Виртуальная среда обучения ИИ-агентов для автономного планирования маршрутов. |
| Автономия хода | Внедрение полного самоуправления без участия оператора на базе трехмерного зрения. |